KBÜ'de insanlarla güvenli çalışacak robotlar için seri elastik eyleyici geliştirildi
 Google algoritmasına bırakmayın, okuyacağınız haberi siz seçin! Tıkla ve ekle
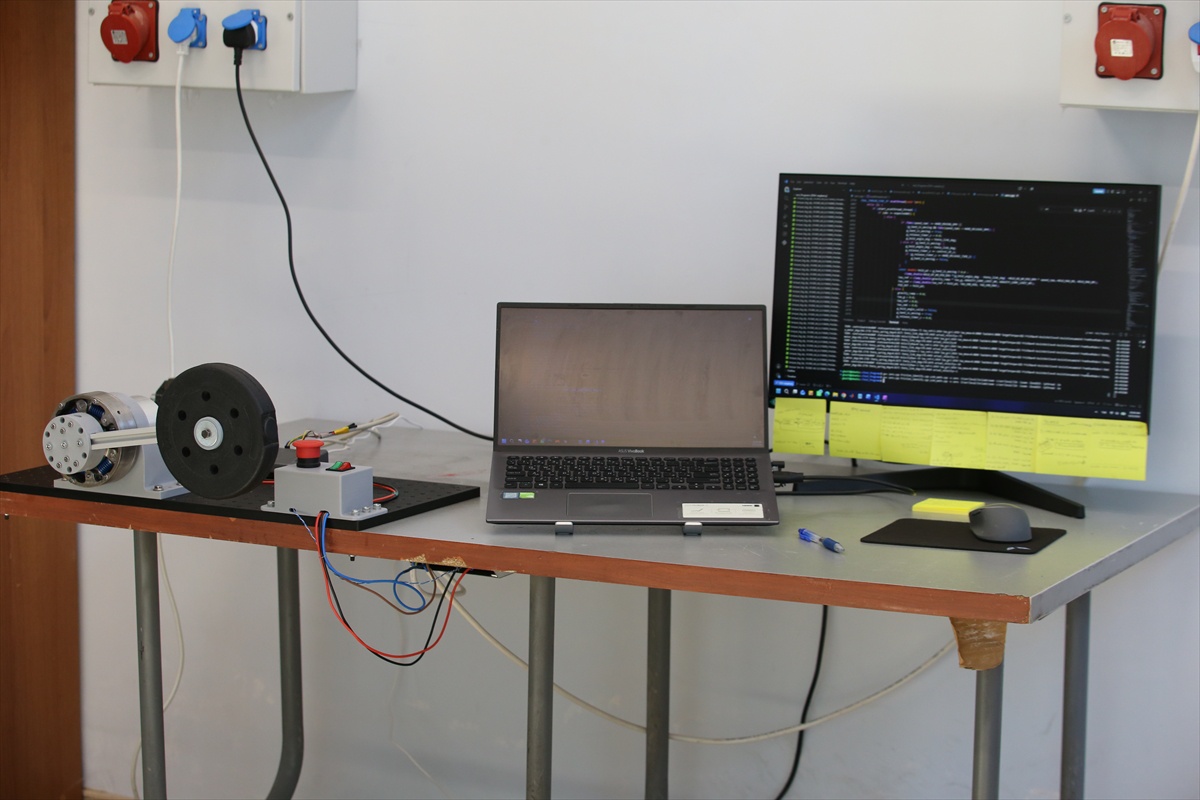


KBÜ'de Dr. Kenan Işık yürütücülüğünde TÜBİTAK 3501 desteğiyle 26 ayda tamamlanan projede, robotların insanlarla güvenli çalışmasını sağlayacak seri elastik eyleyici geliştirildi. Işık, sistemin ileride diz rehabilitasyonunda kullanılmasının düşünüldüğünü söyledi.
Karabük Üniversitesinde (KBÜ) robotların insanlarla fiziksel temas halinde daha güvenli ve hassas çalışmasını sağlayacak yeni nesil seri elastik eyleyici (bir sistemi kontrol eden ya da hareket ettiren bileşen) mekanizması geliştirildi.
KBÜ Mekatronik Mühendisliği Bölümü Dr. Öğr. Üyesi Dr. Kenan Işık'ın yürütücülüğünde TÜBİTAK 3501 Kariyer Geliştirme Programı kapsamında desteklenen proje 26 ayda tamamlandı.
İnsan-robot etkileşiminin daha güvenli hale getirilmesine yönelik çalışmalar yürüten Işık, proje kapsamında robot eklemlerinde kullanılan seri elastik eyleyicilerin çalışma performansını artırmaya yönelik yeni mekanizma tasarladı.
"Doğrusal Yay Sertliği Karakteristiğe Sahip Dönel Seri Elastik Eyleyici Geliştirilmesi" adlı projede, robotlarda motorların doğrudan eklemlere bağlanması yerine motor ile eklem arasına elastik mekanizma yerleştirilmesine dayanan seri elastik eyleyiciler, robotun dışarıdan uygulanan kuvvetlere karşı daha kontrollü ve esnek davranmasına imkan sağlıyor.
"Bu tür sistemler sayesinde insanlarla robotlar fiziksel bariyer olmadan aynı ortamda işbirliği yapabilecek"
Dr. Öğr. Üyesi Işık, AA muhabirine, önceden robotların güvenlik nedeniyle etrafı kapalı kabinler içerisinde çalıştığını belirterek, yeni teknolojilerle insanlarla robotların bir araya getirilmesinin sağlanmaya çalışıldığını söyledi.
Robotların insanların yapabileceğinden çok daha hassas şekilde işlemlerini yapabildiğini dile getiren Işık, şöyle devam etti:
"Fakat robotlar çok güçlü cihazlar oldukları için normalde insanlar bunlarla aynı ortamda bulunamıyor ama bu yeni geliştirilen donanımlar sayesinde robotların insanlar için güvenli olması sağlanıyor ve insanlarla robotların ortaklaşa aynı ortamda çalışarak verimliliği ve üretimde sürekliliği artırma imkanı sağlanmış oluyor. Bu tür sistemler sayesinde insanlarla robotlar herhangi fiziksel bariyer olmadan aynı ortamda işbirliği yapabilecekler."
Projenin resmi olarak sonlandığını ancak çalışmaya devam ettiklerini anlatan Işık, "Bu sistemi biz ileride insanlarla robotların sürekli etkileşim halinde olmak durumunda olduğu dış iskeletler veya rehabilitasyon robotları üzerinde kullanmayı düşünüyoruz. Yeni bir proje hazırlığındayız. Onda da rehabilitasyon cihazı tasarlayıp hastalar için özellikle diz ekleminin rehabilitasyonunda seri elastik eyleyicilerden faydalanarak çok daha verimli süreç geliştirmek istiyoruz." diye konuştu.
Işık, bu sistemde daha önce yapılmış çalışmaların bulunduğunu fakat özellikle yay mekanizması kullanılan sistemlerde doğrusallık problemi olduğuna dikkati çekerek, "Bu projede sistemin çalışma alanının, aralığının tamamında doğrusal şekilde çalışmasını sağlayacak yeni mekanizma tasarladık. Bu sayede sisteme çok da az da yük binse sistemin aynı şekilde cevap vermesini ve aynı hassasiyette çalışmaya devam etmesini sağlıyoruz." dedi.
Çalışmada bursiyer olarak görev yapan doktora öğrencisi Suriyeli Ghaith Alkaddour da projede kontrol kısmında görev aldığını kaydetti.


Sizin düşünceleriniz neler ?